MIT活体肌肉机器人:纸薄光控游泳机开启... Features
麻省理工学院(MIT)工程师于 2026 年 10 月 23 日公布了一项仿生机器人领域的新突破:一款仅靠活体肌肉细胞驱动、厚度堪比纸张的微型游泳机器人。据 ScienceDaily 报道,该机器人无需传统马达或机械部件,通过光线闪烁触发基因改造的肌肉细胞收缩,便能在水中灵活游动和转向。这项研究发表于《先进功能材料》(Advanced Functional Materials),为探索脆弱环境、难以触及水域的“活体机器”开辟了新可能。
名人新闻从口香糖大小的凝胶出发:构造与原理
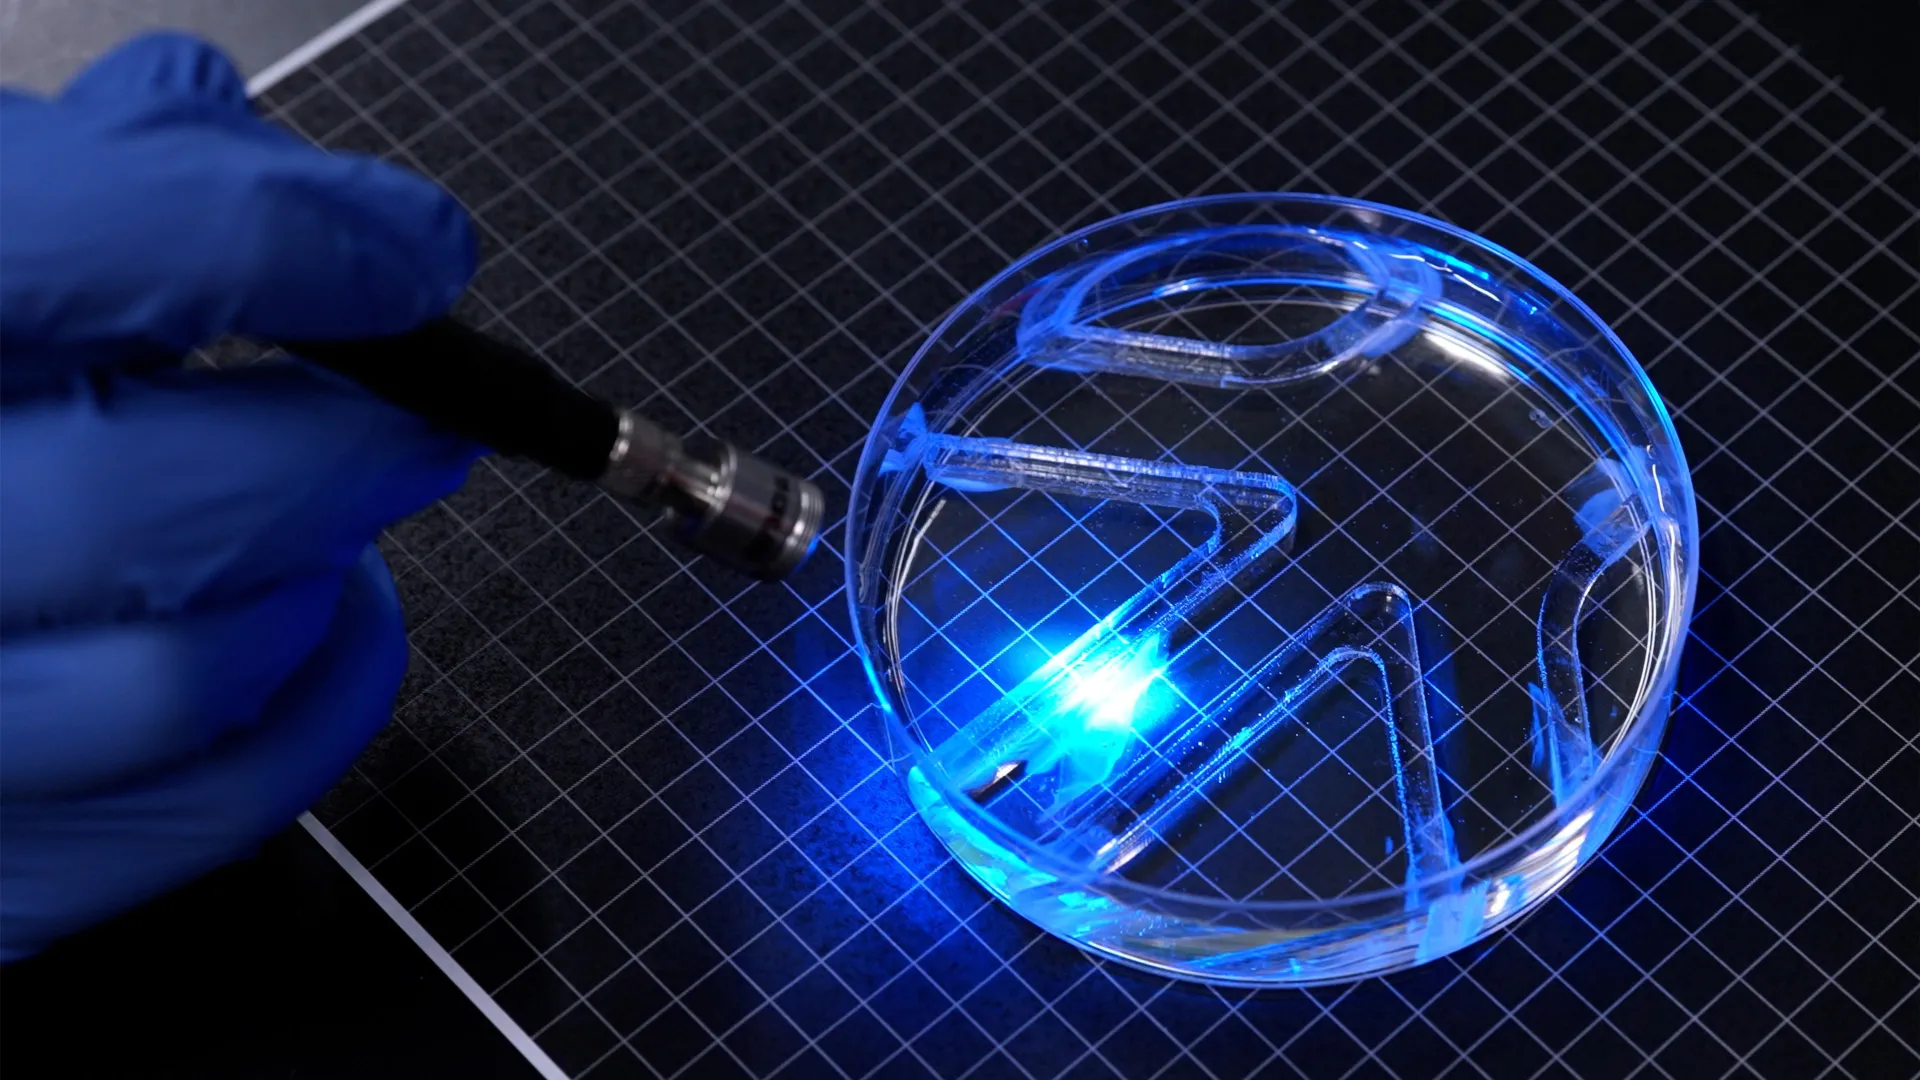
这款游泳机器人主体是一块约为口香糖大小和形状的柔性凝胶框架,分为左右两片鳍。每片鳍表面都覆盖着一层厚度远小于人类头发的活体骨骼肌细胞。据 MIT 机械工程系副教授 Ritu Raman 介绍,这些细胞经过基因修饰,在光照刺激下会同步收缩,使鳍片产生扑动动作,进而推动机器人前进。团队通过调节照射位置和频率,能精确控制机器人的速度与方向,实现类似生物游动的协调运动。
音乐新闻“要产生足够的力推开水体,对如此微小的结构来说是个巨大挑战。”Raman 在实验室声明中指出,"它的强度相对于尺寸来说相当惊人。"这一设计灵感源于人体肌肉的力学机制,展示了活体组织在微型机器人上的驱动潜力。
歌坛新闻游速虽缓却具启示:性能测试与对比
在实验室的浅水迷宫中,这款机器人在最大速度下每分钟可前进约 4 倍身长的距离。尽管远不及奥林匹克游泳选手每分钟约 65 倍身长的速度,但这一表现已接近牛鲨悠然游动的速率。研究团队强调,当前目标并非追求速度,而是证明极薄肌肉层同样能产生足以推进的机械力。
| 游泳主体 | 速度(身长/分钟) | 驱动方式 | 结构厚度 |
|---|
| --- | --- | --- | --- |
|---|
| MIT 活体肌肉机器人 | 约 4 倍 | 光控肌肉收缩 | 亚毫米级 |
|---|
| 奥林匹克选手 | 约 65 倍 | 肌肉骨骼系统 | — |
|---|
| 牛鲨(慢速) | 约 4-5 倍 | 肌肉驱动 | — |
|---|
据路透社报道,这类生物混合机器人若想实现实际应用,仍需克服速度与持续供能的瓶颈。但阿联酋通讯社(WAM)援引的同行评价认为,该研究首次证实了二维薄膜肌肉作为驱动器的可行性,为后续优化机体设计提供了重要基础。
从人工虹膜到游泳机器人:两代技术跨越
这款游泳机器人并非凭空出现。2025 年,Raman 团队曾利用活体肌肉建造了人工虹膜:在凝胶圆盘上刻出放射状与同心圆沟槽,引导肌肉细胞沿特定方向生长。光照时,圆盘产生多方向收缩与舒张,模拟人眼虹膜调节瞳孔的过程。然而,当时肌肉组织的位移量仅为约 100 微米,距离驱动机器人运动还差几个数量级。
Raman 回忆道:"此前没有人从零构建过这种肌肉结构,细胞能在多个方向运动,但运动幅度只有 100 微米,从机器人视角看,这太微小了。"正是这一实验积累,让团队将目标锁定在放大肌肉力输出上,最终促成了游泳机器人的诞生。
材料选型与工程优化:让肌肉更有力
要放大肌肉收缩力量,关键在肌肉的“地基”——承载细胞生长的凝胶支架。此前人工虹膜使用的纤维蛋白(fibrin)过于柔软,容易被收缩的肌肉挤压变形,限制力度传导。团队转而测试甲基丙烯酰化明胶(GelMA),并系统对比了三种凝胶特性:化学成分、刚度、以及沟槽的尺寸与几何形状。
结果表明,方形截面沟槽最有利于肌细胞平行排列,进而融合成更粗壮的肌纤维;较硬的凝胶基底也显著提升了细胞排列的规整度和收缩力量。此外,团队将凝胶薄膜厚度优化为约 0.5 毫米,既能稳固支撑单层肌肉细胞,又不会因重量过大导致收缩时细胞脱落。经过反复光脉冲“锻炼”的肌肉细胞,发力能力进一步增强。
光控双鳍推进:两套独立肌肉的协调控制
最终组装完成的机器人约为一枚邮票大小,两侧鳍片各自覆盖独立的肌肉层。Raman 打了个比方:"你可以把它看成一个拥有两块独立肌肉的机器人——只照一侧,就只有那侧肌肉运动;如果两侧同时照射,双鳍就一起扑动。"通过手动移动光源,研究者引导机器人在水下迷宫中绕过障碍,完成了转向与定向游泳的测试。
这一实验核心目的是验证“超薄肌肉薄膜能输出足够推进力”这一假设。尽管机体形态还比较简单,但美国国防高级研究计划局(DARPA)相关项目支持的研究人员指出,该技术若结合柔性传感器与无线光控,未来有望在狭窄管道检测、微创医疗、水下生态监测等场景中发挥作用。
未来展望:从实验室到真实水域
目前的游泳机器人仍处于原理验证阶段,速度较慢、续航有限。但正如 BBC 科学版块所评价,用活体细胞取代机械马达,意味着机器人具备了自我修复能力,且对环境的扰动极小。Raman 团队的下一个目标是重新设计机体外形以提升游速,同时探索如何让肌肉细胞在体外环境长期存活。
Q1: 这款机器人为什么选择用光来控制肌肉,而不是电刺激?
A1: 光控具有更高的空间精度和更低的损伤风险。微小机器人体积受限,难以承载电极布线;而光作为一种无接触刺激方式,可精准作用于特定鳍片,且不会干扰水环境中的离子平衡,便于远程遥控。
Q2: 生物混合机器人距离实际应用还有多远?
A2: 当前主要障碍在于肌肉细胞的体外培养寿命、能量供应方式以及推进效率。科研团队正尝试通过基因编辑优化细胞耐受力,并结合可降解材料延长机器人使用寿命。预计 5 至 10 年内可在水下环境监测、精密管道检修等特定场景中实现初步应用。
回到核心议题,这款由 MIT 打造的纸薄机器人,本质上是将活体肌肉转化为机械动力的一个缩影。随着材料学、组织工程与微纳加工技术的融合,生物混合机器人有望成为人类探索难以抵达的微观水域的新触手。下一步的关键,在于如何让这些"活机器"更耐久、更快、更可控,从实验室的浅盘游向真实世界的广阔水域。


